
Vistas:0 Autor:Editor del sitio Hora de publicación: 2026-08-24 Origen:Sitio


Las líneas de prensas de gran volumen dependen de la automatización del estampado para alcanzar tiempos de ciclo agresivos, maximizar la producción y mantener a los operadores fuera de la zona de peligro. El principal obstáculo de ingeniería es seleccionar el mecanismo de transferencia adecuado. Si elige un sistema demasiado complejo, infla el gasto de capital y el tiempo de programación. Si elige un sistema demasiado simplista, corre el riesgo de colisiones en el espacio libre de matrices y limita los tipos de piezas que puede utilizar en el futuro. Evaluaremos las diferencias mecánicas entre estos sistemas en función de la cinemática, la geometría de la pieza, la precisión y el diseño de la prensa. Este marco de evaluación técnica lo ayudará a comparar definitivamente un manipulador de estampado 2D versus 3D para que pueda alinear las capacidades mecánicas con los objetivos operativos de sus instalaciones.
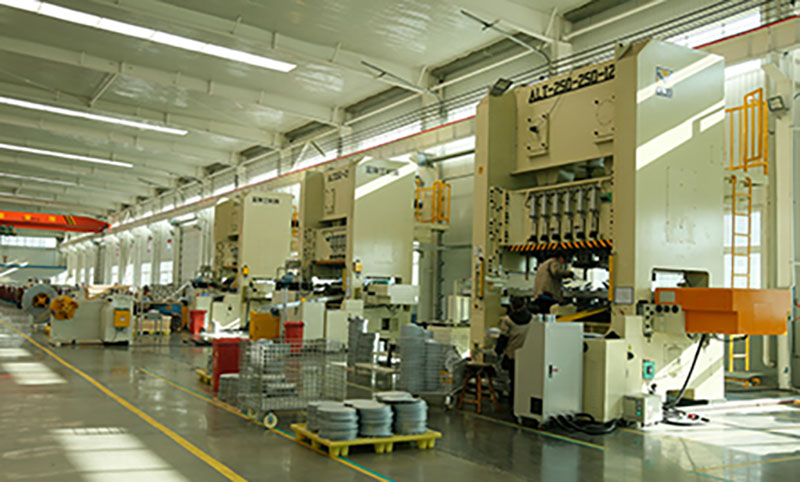
Restricciones cinemáticas: los manipuladores 2D operan estrictamente en ejes planos (XY), lo que los hace altamente eficientes para transferencias de piezas planas, mientras que los manipuladores 3D agregan un eje Z (y a menudo capacidades de rotación) necesarias para geometrías complejas o embutidas.
Rendimiento frente a flexibilidad: los sistemas 2D generalmente ofrecen tiempos de ciclo más rápidos y una mayor rigidez inicial debido a rutas de movimiento reducidas, mientras que los sistemas 3D sacrifican la velocidad marginal por la flexibilidad para limpiar matrices complejas y reorientar piezas entre prensas.
Realidades de los costos: El costo inicial de un manipulador 2D es significativamente menor, lo que lo convierte en una opción económica para tareas simples, pero los cálculos a largo plazo deben tener en cuenta el costo potencial de las capacidades restringidas de licitación futura si no se pueden cumplir contratos de piezas complejas.
Requisitos de integración: Los manipuladores de automatización de estampado 3D requieren una programación para evitar colisiones más avanzada, herramientas de extremo de brazo (EOAT) sofisticadas y una sincronización de prensa más estricta en comparación con las variantes 2D.
Tabla de contenido
Un manipulador de estampado 2D funciona según un perfil de movimiento estrictamente plano. La arquitectura mecánica restringe el movimiento a dos direcciones principales. Utiliza transferencia horizontal a lo largo del eje X para mover piezas entre estaciones. Emplea alcance o paso horizontal a lo largo del eje Y para entrar y salir del área de prensa. Este sistema carece de capacidades de elevación vertical independientes. Depende completamente de la carrera de la prensa y de los elevadores internos del troquel para elevar la pieza por encima de la zapata del troquel.
La simplicidad mecánica de un sistema 2D proporciona una enorme rigidez estructural. Menos ejes móviles significan menos puntos de articulación que pueden flexionarse bajo carga. Esta rigidez minimiza la vibración durante las transferencias a alta velocidad. La vibración reducida permite perfiles agresivos de aceleración y desaceleración. Se logra el máximo rendimiento sin comprometer la repetibilidad posicional. Los servomotores pueden impulsar los carriles lineales a máxima velocidad porque no tienen que luchar contra el peso en voladizo de un mástil vertical.
Estos sistemas destacan en entornos de fabricación específicos. Las aplicaciones típicas incluyen operaciones de conformado superficial y alimentación de piezas planas. Dominan las configuraciones de matrices progresivas donde el espacio vertical es mínimo y las piezas permanecen relativamente planas. Las instalaciones que producen soportes, arandelas o paneles planos simples se benefician enormemente de esta arquitectura. La configuración 2D proporciona una confiabilidad inigualable para geometrías sencillas que no requieren una manipulación compleja en el aire.
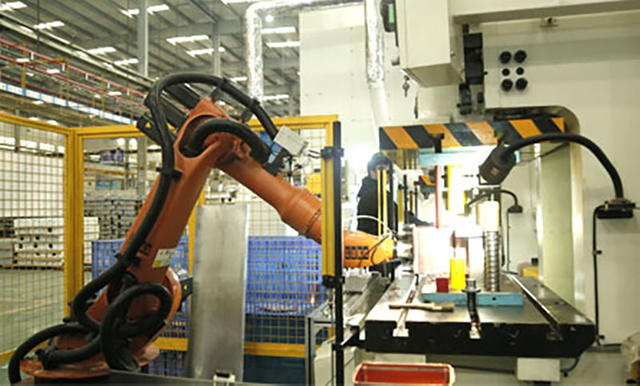
Un manipulador de estampado 3D introduce movimiento espacial en la línea de prensa. La arquitectura mecánica integra un eje Z dedicado para elevación vertical. Funciona junto con los ejes X e Y estándar. Muchas configuraciones funcionan como plataformas de movimiento avanzadas de 3 ejes montadas en los montantes de la prensa. Otros utilizan brazos robóticos totalmente articulados con seis grados de libertad montados en el suelo. Esta libertad espacial cambia fundamentalmente la forma en que las piezas se mueven a través de la ventana de la prensa.
La principal ventaja operativa es la capacidad de extracción vertical. El manipulador puede levantar piezas directamente fuera de las cavidades profundas del troquel. Puede inclinar, rotar o voltear materiales en el aire. Esto ocurre sin ningún contacto físico directo por parte de operadores humanos. Puede reorientar geometrías complejas entre operaciones de prensa sin problemas. Esto elimina la necesidad de mesas intermedias, estaciones de rotación o intervención manual entre prensas en tándem.
Estos sistemas manejan el trabajo pesado de procesos de fabricación complejos. Las aplicaciones típicas incluyen líneas de prensa en tándem sincronizadas y estampado de embutición profunda. Los paneles de carrocería de automóviles dependen en gran medida de la manipulación 3D para limpiar grandes conductos de chatarra y pasadores guía. Cualquier producción que requiera cambios de orientación intermedios exige esta tecnología. La arquitectura 3D proporciona la flexibilidad necesaria para ejecutar diseños de piezas complejas que, de otro modo, colapsarían un sistema de transferencia plana.
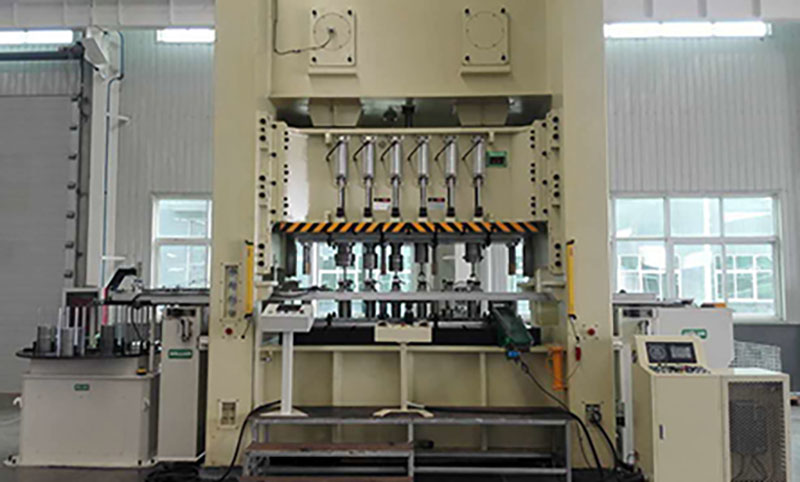
La geometría de la pieza sirve como criterio de filtrado principal para la selección de automatización. Las piezas planas se transfieren fácilmente a lo largo de un plano horizontal. Las partes complejas presentan obstáculos físicos inmediatos. Los componentes embutidos necesitan el eje Z de un manipulador 3D. Debes extraer físicamente la pieza de la cavidad del troquel inferior. La transferencia horizontal no puede comenzar hasta que la pieza supere el límite del troquel y cualquier pasador guía que sobresalga.
Un sistema 2D requiere herramientas especializadas para manejar piezas complejas. Depende en gran medida de elevadores internos neumáticos o de gas nitrógeno. Estos elevadores empujan la pieza hasta la altura de transferencia. Los troqueles complejos de ingeniería con elevadores integrados requieren importantes gastos generales de capital y mantenimiento. Debe evaluar el costo de diseñar estos troqueles complejos para cada pieza nueva. A menudo, invertir en un manipulador 3D resulta más eficiente que modificar cada zapata de troquel de su inventario.
La holgura del troquel también dicta la trayectoria de movimiento requerida. Los pasadores guía, los conductos de desechos y las unidades de levas crean riesgos de colisión dentro de la ventana de la prensa. Un manipulador 2D debe sortear estos obstáculos de forma lineal, lo que a veces resulta imposible. Un sistema 3D puede simplemente levantar la pieza sobre las obstrucciones. Este espacio vertical simplifica drásticamente el diseño del troquel. Reduce las horas de ingeniería necesarias para el desarrollo de nuevas herramientas y previene accidentes catastróficos.
El tiempo del ciclo dicta directamente la rentabilidad de la línea de prensa. Debes comparar los perfiles de aceleración de ambos sistemas. Los manipuladores 2D cuentan con tasas de aceleración y desaceleración superiores. La mecánica simplificada permite un ajuste agresivo del servomotor. La masa de los componentes móviles es significativamente menor. Esto da como resultado velocidades de transferencia punto a punto increíblemente rápidas que se mantienen al día con las prensas mecánicas de alta velocidad.
La implementación del movimiento 3D introduce una clara penalización en el tiempo del ciclo. Moverse en tres dimensiones lleva inherentemente más tiempo que un camino lineal. El recorrido del eje Z añade fracciones críticas de segundo a cada recorrido. El manipulador debe levantar, transferir y luego bajar la pieza. Este movimiento secuencial extiende la ventana de transferencia general y a menudo requiere que la prensa funcione a una velocidad continua más baja.
Debe calcular cuidadosamente el impacto de las pulsaciones por minuto (SPM) al evaluar estos sistemas. Siga estos pasos para determinar la penalización del tiempo del ciclo:
Mida el tiempo de carrera de la prensa de referencia desde el punto muerto superior hasta el punto muerto inferior.
Calcule el tiempo de extracción del eje Z necesario para limpiar la zapata inferior.
Agregue el tiempo de transferencia horizontal del eje X entre las estaciones de prensa.
Tenga en cuenta el tiempo de inserción del eje Z necesario para colocar la pieza en la siguiente progresión.
Compare el tiempo total de transferencia automatizada con el ciclo de prensado continuo para encontrar su SPM máximo.
La precisión del posicionamiento se basa en minimizar las tolerancias mecánicas apiladas. Cada eje en movimiento introduce un punto potencial de variación. Los manipuladores 2D ofrecen inherentemente una mayor repetibilidad de referencia. Poseen menos partes móviles y menos puntos de articulación. Las guías lineales rígidas mantienen una alineación estricta durante las transferencias de alta velocidad. Esto garantiza que la pieza aterrice exactamente en los localizadores de matrices cada vez.
Un sistema 3D enfrenta mayores desafíos de ingeniería para mantener la precisión. Operar en extensión completa amplifica las vibraciones menores. El mecanismo del eje Z introduce un efecto voladizo durante la transferencia horizontal. Esto requiere componentes estructurales más pesados para contrarrestar la vibración multieje. El pórtico o base debe absorber fuerzas dinámicas significativas para mantener estables las herramientas del extremo del brazo.
La resolución del servomotor juega un papel fundamental en la precisión 3D. Los codificadores absolutos avanzados deben rastrear la posición en tres dimensiones espaciales simultáneamente. El controlador debe compensar el impulso de la herramienta cuando oscila en el aire. Mantener tolerancias estrictas requiere una calibración continua. Debe asegurarse de que el sistema 3D posea la rigidez adecuada para su carga útil específica para evitar cargas erróneas de piezas.
La distribución física de sus instalaciones dicta la selección del equipo. La distancia entre prensas en una línea tándem es crítica. Este espacio determina el alcance requerido del manipulador. Las largas distancias de transferencia exigen un soporte mecánico robusto. Un sistema 2D puede abarcar distancias moderadas utilizando rieles lineales de alta resistencia. Sin embargo, una distancia excesiva amplifica la vibración y la desviación en la barra de transferencia.
Los requisitos de espacio difieren significativamente entre las dos arquitecturas. Los manipuladores 3D suelen requerir estructuras de montaje más robustas. Deben manejar el complejo momento de inercia generado por los movimientos multieje. Los robots articulados montados en el suelo requieren importantes anclajes de hormigón y vallas de seguridad. Los sistemas 3D estilo pórtico necesitan superestructuras de acero pesadas atornilladas directamente a la corona de la prensa.
Debes evaluar el espacio disponible entre los montantes de la prensa. Los sistemas 2D generalmente presentan un perfil más bajo. Encajan fácilmente en ventanas estrechas y bajo techos bajos. Los sistemas 3D requieren más espacio vertical sobre el troquel. El mástil del eje Z o el brazo robótico necesitan espacio para articularse sin golpear el ariete de la prensa. Asegúrese de que las dimensiones de su prensa puedan adaptarse al espacio espacial requerido antes de la instalación.
El peso de las herramientas afecta directamente el rendimiento y la velocidad del manipulador. La carga útil incluye tanto la pieza estampada como el EOAT. Los manipuladores 2D a menudo pueden manejar cargas útiles más pesadas a velocidades más altas. Su dinámica estructural más simple distribuye el peso de manera más eficiente. Las guías lineales soportan la carga directamente contra la gravedad. Esto permite que los servomotores se concentren completamente en la aceleración horizontal en lugar de luchar contra la caída vertical.
La manipulación 3D requiere herramientas de extremo de brazo muy complejas. A menudo se necesitan pinzas de vacío con mecanismos de cumplimiento. Estos mecanismos absorben ligeros desalineamientos durante la extracción vertical. El EOAT debe asegurar la pieza durante la rotación multieje. Esto agrega un peso significativo al extremo del brazo manipulador, utilizando pesadas extrusiones de aluminio y múltiples bancos de válvulas neumáticas.
El motor del eje Z debe levantar esta carga útil combinada contra la gravedad. Esto limita la tasa de aceleración máxima del sistema 3D. Las cargas útiles pesadas provocan deflexión estructural en el alcance máximo. Debe calcular cuidadosamente la capacidad de carga útil dinámica. Asegúrese de que el sistema elegido pueda manejar su combinación de piezas y herramientas más pesada sin sacrificar la precisión ni provocar fallas de sobrecarga del servo.
Los sistemas de transferencia automatizados transforman fundamentalmente la seguridad en el lugar de trabajo. Ambas arquitecturas eliminan a los operadores de la zona de peligro principal. Las manos humanas ya no entran en la prensa durante el ciclo de estampado. Esto elimina efectivamente el riesgo de amputación o lesiones por aplastamiento. La automatización garantiza el cumplimiento de estrictas normas de seguridad industrial y estándares OSHA.
Los manipuladores 3D ofrecen ventajas ergonómicas específicas para producciones complejas. Eliminan la necesidad de reorientación manual a mitad del proceso. Los operadores ya no necesitan voltear piezas pesadas entre prensas. La manipulación manual de materiales con bordes afilados provoca laceraciones y tensiones graves. El sistema 3D gestiona toda la manipulación espacial de forma autónoma, manteniendo a los trabajadores alejados de chapas afiladas.
Esto reduce drásticamente las tensiones ergonómicas y las lesiones en el lugar de trabajo. Las lesiones por movimientos repetitivos disminuyen cuando la automatización se encarga del trabajo pesado. La instalación experimenta menos reclamos de compensación laboral. Los protocolos de seguridad pasan de la protección física a los enclavamientos electrónicos y las cortinas de luz. Los operadores pasan a roles más seguros al administrar la interfaz de automatización desde un pedestal de control.
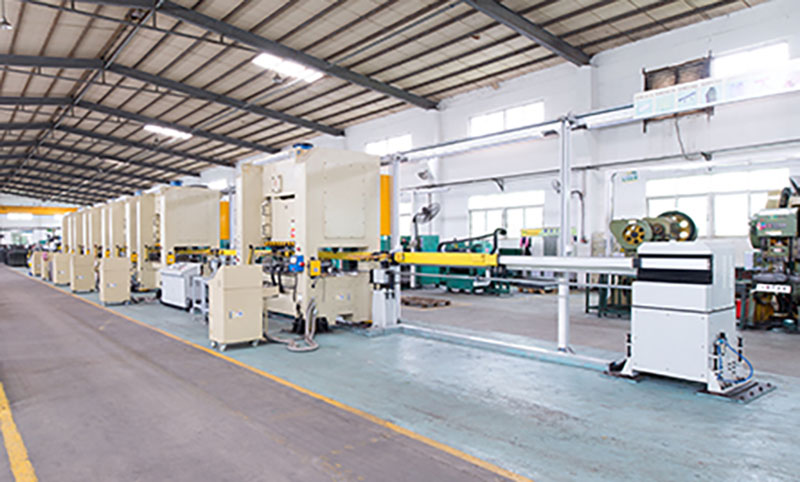
Los requisitos básicos de hardware dictan el desembolso de capital inicial. Un sistema 2D requiere menos servomotores y mecanismos de accionamiento más simples. Los componentes estructurales son menos complejos de fabricar y montar. Esto hace que la arquitectura 2D sea inherentemente más económica para tareas simples. Las instalaciones pueden automatizar múltiples prensas con una inversión inicial más baja, logrando un período de recuperación más rápido en las líneas de producción de piezas planas.
Un sistema 3D exige una inversión de capital significativamente mayor. La adición del eje Z requiere motores adicionales, cajas de engranajes de precisión y husillos de bolas de alta resistencia. Debe tener en cuenta los costos ocultos de las licencias de software. Se requieren controladores avanzados para gestionar plataformas de movimiento de 3 ejes y calcular cinemáticas complejas. Estos sistemas de control patentados añaden importantes gastos iniciales al proyecto.
También debe tener en cuenta el costo de la EOAT especializada. Las pinzas 3D requieren un recorrido neumático complejo, venturis de vacío e integración de sensores. Las estructuras de montaje para sistemas 3D requieren una fabricación de acero más pesada. Evalúe minuciosamente su disponibilidad de capital antes de comprometerse con un manipulador espacial. Asegúrese de que el volumen de producción y la complejidad de las piezas justifiquen la mayor inversión inicial.
Los manipuladores automatizados generan retorno de la inversión a través de una mayor velocidad de producción. Una máquina funciona continuamente sin fatiga, pausas o cambios de turno. El tiempo de ciclo constante produce tasas de producción más altas y predecibles. Este aumento del rendimiento compensa directamente los gastos de capital iniciales. Produce más piezas por turno con menos defectos y menos desechos.
La automatización permite la reasignación estratégica de mano de obra. Ya no necesita operadores que realicen tareas de transferencia manual o carguen piezas pesadas. Estos trabajadores pasan a funciones de supervisión de mayor valor. Gestionan el control de calidad, realizan inspecciones visuales y se encargan de la optimización del sistema. Esto maximiza el valor de su fuerza laboral humana y mejora la moral general de la planta.
La reducción del material de desecho también mejora la rentabilidad financiera. Las transferencias automatizadas evitan la caída de piezas y daños por desalineación. El manejo de precisión garantiza mayores tasas de rendimiento en la primera pasada. Maximiza la utilización de materias primas y reduce los costos de eliminación de residuos. La eficiencia general de la línea de prensa mejora dramáticamente cuando se elimina el error humano del proceso de transferencia.
La puesta en marcha de un sistema 2D requiere menos horas de ingeniería. La programación se basa en una lógica simple de punto a punto. El controlador sólo gestiona dos ejes de movimiento. La integración del manipulador con el PLC de la prensa es sencilla. Las señales de intercambio consisten en comandos básicos de apertura/cierre, verificación del punto muerto superior y autorización de funcionamiento.
Un sistema 3D requiere un gran esfuerzo de programación e integración. Los ingenieros deben desarrollar algoritmos complejos de planificación de rutas. Deben definir zonas de colisión estrictas dentro del espacio del troquel para evitar que las herramientas choquen contra los pasadores guía. El sistema requiere una sincronización continua del seguimiento de la prensa. El manipulador debe ajustar su velocidad dinámicamente en función de la posición del ariete de la prensa para optimizar los tiempos del ciclo.
La compatibilidad del controlador se convierte en un importante obstáculo para la integración. Debe evaluar la facilidad de integrar ecosistemas de software propietario. Las plataformas de arquitectura abierta se comunican mejor con los PLC heredados existentes. Los sistemas propietarios a menudo requieren costosos módulos de puerta de enlace y programadores especializados. Tenga en cuenta estas horas de integración en el cronograma de su proyecto y la planificación de recursos para evitar retrasos en el inicio.
Los perfiles de desgaste mecánico difieren según la complejidad del sistema. Los sistemas 3D poseen más piezas móviles y articulaciones. Utilizan más servomotores, cajas de cambios y rodamientos. Los complejos sistemas de gestión de cables se flexionan continuamente durante el movimiento espacial. Estos factores aumentan inherentemente la cantidad de posibles puntos de falla y requieren un inventario de repuestos más sólido.
Un sistema 2D ofrece un perfil de mantenimiento más sencillo. Las guías lineales requieren lubricación básica e inspección periódica. Las correas de transmisión o los sistemas de piñón y cremallera son fácilmente accesibles para tensar. La resolución de problemas de un sistema de dos ejes lleva mucho menos tiempo. Esto se traduce en una mayor efectividad general del equipo (OEE) y menos tiempos de inactividad no planificados.
Debe implementar programas de mantenimiento preventivo rigurosos para ambas arquitecturas. Los sistemas 3D requieren de técnicos especializados para su calibración y reparación. El inventario de piezas de repuesto debe incluir codificadores absolutos especializados y servoaccionamientos multieje. Planifique recursos de mantenimiento continuo ligeramente mayores al implementar la automatización 3D para mantener el sistema funcionando al máximo rendimiento.
Comparación técnica de manipuladores de estampado 2D y 3D | ||
Parámetro de ingeniería | 2d manipulador | Manipulador 3D |
|---|---|---|
Ejes de movimiento cinemático | X, Y (plano) | X, Y, Z (espacial) |
Impacto en el tiempo del ciclo | Extremadamente rápido (alto SPM) | Moderado (penalización del eje Z) |
Idoneidad de la geometría de la pieza | Formas planas y poco profundas | Formas complejas y profundas |
Requisitos de ingeniería de matrices | Requiere elevadores integrados | Troqueles estándar aceptables |
Complejidad de programación | Lógica simple punto a punto | Planificación de rutas complejas y zonas de colisión |
Capacidad de carga útil | Alto (Soporte de carga directa) | Moderado (limitaciones en voladizo) |
Gastos generales de mantenimiento | Baja complejidad | Alta complejidad |
Muchas instalaciones caen en la trampa de sobreespecificar equipos. Compran un manipulador 3D únicamente para percibir que está preparado para el futuro. Sin embargo, en el futuro previsible sólo fabricarán piezas planas. Esto da como resultado un gasto de capital desperdiciado. La instalación no obtiene ninguna ventaja operativa con el eje Z no utilizado, pero pagaron una prima por la capacidad.
Esta especificación excesiva también genera gastos de mantenimiento innecesarios. Mantiene servomotores y software complejos que no proporcionan ningún valor diario. El sistema 3D más pesado puede en realidad ralentizar la producción de piezas planas. La penalización en el tiempo del ciclo reduce su capacidad de producción general, lo que significa que pagó más dinero para producir menos piezas por hora.
Mitigue este riesgo mediante un análisis riguroso de la combinación de piezas. Realice una revisión histórica exhaustiva de sus tiradas de producción. Pronostique contratos futuros basándose en datos de mercado realistas. Invierta en automatización 3D únicamente si las geometrías complejas representan una parte significativa de su volumen. Alinee la tecnología directamente con sus necesidades de producción reales en lugar de con escenarios hipotéticos futuros.
La automatización insuficiente crea cuellos de botella inmediatos en la producción. Una instalación implementa un manipulador 2D para ahorrar capital. Pronto descubren que no puede limpiar los pasadores guía de un troquel nuevo. El manipulador no puede desplazarse por los conductos de chatarra. Esto provoca colisiones catastróficas, daños graves en las herramientas y semanas de tiempo de inactividad no planificado.
El sistema 2D se convierte en una limitación permanente en la línea de prensa. La instalación debe rechazar contratos lucrativos para piezas embutidas. Deben gastar un capital excesivo en matrices complejas de ingeniería con elevadores internos de nitrógeno para compensar la falta de alcance vertical del manipulador. Los ahorros iniciales se evaporan rápidamente debido a estas limitaciones operativas.
Mitigar este riesgo durante la fase de evaluación de proveedores. Exija simulaciones cinemáticas 3D completas antes de la adquisición. Solicite al proveedor que realice estudios de alcance detallados utilizando sus archivos CAD de matriz reales. Asegúrese de que el sistema 2D propuesto pueda navegar físicamente por sus configuraciones de herramientas más complejas de forma segura sin requerir modificaciones masivas de matrices.
La integración de la automatización moderna con prensas mecánicas más antiguas presenta desafíos únicos. Las prensas heredadas a menudo carecen de capacidades de parada precisas. Sus sistemas de embrague y freno se degradan con décadas de uso. Carecen de interfaces PLC modernas para una comunicación perfecta. Esto hace que la sincronización con un manipulador de alta velocidad sea extremadamente difícil y peligrosa.
Un manipulador de automatización de estampado 3D moderno requiere datos precisos de la posición del ariete. Necesita saber exactamente dónde se encuentra la carrera de prensa en todo momento. Las prensas más antiguas no pueden proporcionar esta respuesta continua. Esto crea graves riesgos de colisión si la prensa se desplaza más allá del punto muerto superior mientras el manipulador está dentro del espacio del troquel.
Mitigue este riesgo evaluando primero las actualizaciones del control de la prensa. Es posible que necesite instalar finales de carrera de levas giratorias modernos o resolutores absolutos. Actualizar los controles de embrague/freno con válvulas de seguridad duales garantiza distancias de frenado repetibles. La modernización del PLC de la prensa suele ser un requisito previo para una instalación exitosa del manipulador. No conecte robótica avanzada a controles de prensa obsoletos.
La elección de un sistema 2D requiere condiciones operativas específicas. Debe evaluar cuidadosamente sus requisitos de producción actuales y futuros. Esta arquitectura sobresale en entornos de alta velocidad y baja complejidad. Considere un manipulador 2D cuando sus instalaciones cumplan con los siguientes criterios.
Su producción se compone íntegramente de piezas planas o piezas conformadas poco profundas.
Sus matrices existentes ya incorporan elevadores neumáticos o hidráulicos confiables.
Las carreras máximas por minuto (SPM) son el principal impulsor de la rentabilidad.
Los presupuestos de gastos de capital están estrictamente limitados para el año fiscal en curso.
Su equipo de mantenimiento carece de experiencia con servosistemas multieje complejos.
La ventana de la prensa ofrece un espacio vertical limitado para la automatización aérea.
La orientación de la pieza permanece idéntica durante todo el proceso de estampado progresivo.
Un sistema 3D proporciona la flexibilidad necesaria para los desafíos de fabricación modernos. Maneja geometrías complejas que los sistemas lineales no pueden procesar. Debe justificar la mayor inversión mediante una mayor capacidad. Considere un manipulador 3D cuando sus instalaciones enfrenten estas realidades de producción.
Usted fabrica componentes embutidos que requieren un espacio de extracción vertical importante.
Las piezas requieren rotación en el aire o volteo entre operaciones de prensa en tándem.
Quiere simplificar futuros diseños de troqueles eliminando los elevadores mecánicos internos.
Su instalación procesa manualmente paneles pesados e incómodos que causan lesiones ergonómicas.
Está pujando por contratos complejos de automoción o aeroespaciales que requieren manipulación espacial.
El diseño de la línea de prensa requiere navegar sobre grandes conductos de chatarra o extensiones de refuerzo.
Necesita capacidades avanzadas para evitar colisiones para configuraciones de herramientas altamente complejas.
La selección de la arquitectura de automatización óptima define la eficiencia de su producción. Debe equilibrar las capacidades cinemáticas con las geometrías de piezas específicas. Una evaluación técnica exhaustiva evita costosos errores de implementación. Utilice este conocimiento para impulsar su estrategia de modernización de la línea de prensa. Siga estos pasos prácticos para comenzar su actualización de automatización.
Con experiencia en maquinaria de prensa y soluciones de automatización de estampado, Kinglan apoya a los fabricantes que buscan mejorar la eficiencia de la producción, la capacidad de automatización y el rendimiento de la línea de prensa. Sus soluciones centradas en la industria proporcionan una base práctica para los fabricantes que planean nuevas líneas de estampado o actualizan los sistemas de producción existentes.
Audite su combinación de piezas actual y prevista para determinar los requisitos exactos de elevación vertical.
Solicite estudios de alcance cinemático en 3D a los proveedores utilizando sus archivos CAD de matrices más complejos.
Evalúe los controles de su prensa heredados para identificar las actualizaciones necesarias de PLC o resolver.
Calcule el impacto del tiempo de ciclo del movimiento del eje Z en las tasas de producción requeridas.
Evalúe la capacidad de su equipo de mantenimiento para admitir la tecnología de servoejes múltiples.
R: Un manipulador 2D no puede levantar piezas verticalmente. Sólo manipula piezas embutidas si la matriz contiene elevadores mecánicos o neumáticos. Estos elevadores deben empujar la pieza completamente fuera de la cavidad hasta la altura de transferencia antes de que comience el movimiento horizontal. Esto requiere ingeniería de troqueles especializada.
R: Moverse en tres dimensiones lleva inherentemente más tiempo que moverse en dos. El recorrido vertical del eje Z añade fracciones de segundo al tiempo de transferencia. Sin embargo, la planificación optimizada de la ruta y la sincronización continua de la prensa pueden minimizar significativamente esta penalización en el tiempo del ciclo.
R: Los sistemas 3D requieren un mantenimiento preventivo riguroso. Los técnicos deben inspeccionar servomotores multieje, cajas de engranajes de precisión y complejas vías de gestión de cables. Es necesaria una calibración periódica para mantener la precisión espacial. Debe asegurarse de que su personal de mantenimiento esté capacitado en controladores de movimiento avanzados.
R: Las prensas más antiguas requieren una auditoría del sistema de control. La prensa debe tener capacidades de parada confiables y controles modernos de embrague/freno. Necesita una interfaz PLC moderna y resolutores rotativos para comunicar datos precisos de la posición del ariete al controlador del manipulador.
R: Sí, los manipuladores 2D suelen ser más rígidos. Tienen menos ejes móviles y articulaciones. Esta simplicidad mecánica minimiza la vibración durante las transferencias a alta velocidad. Las guías lineales rígidas mantienen una alineación estricta y ofrecen una mayor repetibilidad posicional de referencia.
R: Sí, muchos manipuladores 3D cuentan con capacidades de rotación en las herramientas del extremo del brazo. Pueden levantar una pieza, rotarla o voltearla en el aire y colocarla en la siguiente prensa con una orientación completamente diferente. Esto elimina la necesidad de mesas de preparación manuales.


